NVIDIA Isaac ROS 5.0, ROSCon'da tanıtıldı: Robotik geliştirmeye AI ajanı yetenekleri geliyor
NVIDIA, 22 Eylül 2026'da Toronto'daki ROSCon konferansında Isaac ROS 5.0'ı tanıttı. Sürüm, ROS geliştirici ekosistemine AI ajanı yetenekleri getirirken açık kaynak fiziksel AI kütüphanelerini genişletiyor ve NVIDIA Jetson platformu genelinde dağıtımı artırıyor. Isaac ROS 5.0, ROS Lyrical ve Ubuntu 24.04 desteği sunuyor; ücretsiz ve açık kaynaklı olarak yayınlandı.
ROSCon Toronto'da tanıtım
NVIDIA, Isaac ROS 5.0'ı 22 Eylül 2026'da Toronto, Kanada'daki ROSCon konferansında tanıttı. ROS, Open Robotics'in açık kaynaklı bir projesidir ve modern robotik geliştirmenin büyük bölümü için açık kaynak temeli sağlıyor.
NVIDIA Isaac ROS, NVIDIA hızlandırılmış hesaplama, fiziksel AI modelleri ve üretime hazır kütüphaneleri yaklaşık 1,3 milyon ROS kullanıcısına ulaştırıyor. Yeni sürüm, ROS geliştirici ekosistemine AI ajanı yetenekleri getiriyor; açık kaynak fiziksel AI kütüphanelerini genişletiyor ve NVIDIA Jetson platformu genelinde dağıtımı artırıyor.
AI ajanları robotik geliştirmeye giriyor
Isaac ROS 5.0, ROS Lyrical ve Ubuntu 24.04 desteği sunuyor. Bu destek, geliştiricilere en son ROS platformunu benimseme yolu açarken NVIDIA hızlandırılmış hesaplama ile zorlu robotik iş yüklerini hızlandırmayı sürdürmeyi amaçlıyor.
NVIDIA, Open Source Robotics Alliance ile birlikte ROS Lyrical için standart bir veri işleme arayüzü katkısında bulundu. Bu arayüz, robotik yazılımın GPU dahil farklı bilgi işlem donanımlarında verimli çalışmasına yardımcı oluyor ve tüm ROS topluluğunun kullanımına açık. CUDA, GPU hızlandırma için çalışan bir örnek sunuyor.
Yeni NVIDIA Isaac becerileri, kurulum ve manipülasyon için yeniden kullanılabilir iş akışları sağlıyor. Agent-ready dokümantasyon da AI ajanlarının Isaac ROS araçlarını ve iş akışlarını anlamasını kolaylaştırıyor.
Bazı beceriler tek tek kodlama görevlerinin ötesine geçiyor. Yeni FoundationStereo ince ayar becerisi, bir AI ajanının stereo algı modelini geliştiricinin kameralarına, ortamına ve robotik uygulamasına uyarlamasına yardımcı oluyor. Nesne poz tahmini ve takibi için bir temel model olan FoundationPose, artık robotların nesnelerin konum ve yönelimini 5,5 kata kadar daha hızlı algılayıp takip etmesini sağlayan agent-ready bir çıkarım kütüphanesi sunuyor.
Algılama, derinlik tahmini ve poz çıktısını birleştiren pick and place iş akışı da artık bağımsız, agent-ready bir beceri olarak sunuluyor.
Ekosistem entegrasyonları ve ortaklar
AgenticROS, 3D algı teknolojisi şirketi RealSense tarafından desteklenen açık kaynaklı bir projedir. Isaac ROS'u NVIDIA Nemotron açık modelleri ve NVIDIA NemoClaw blueprint'leriyle bağlıyor. RealSense ayrıca Isaac ROS ve NVIDIA Jetson Thor edge AI platformu için RealSense D585 Pro dahil yeni AI-native 3D stereo derinlik kameralarını ve açık kaynaklı bir yazılım geliştirme kitini optimize ediyor.
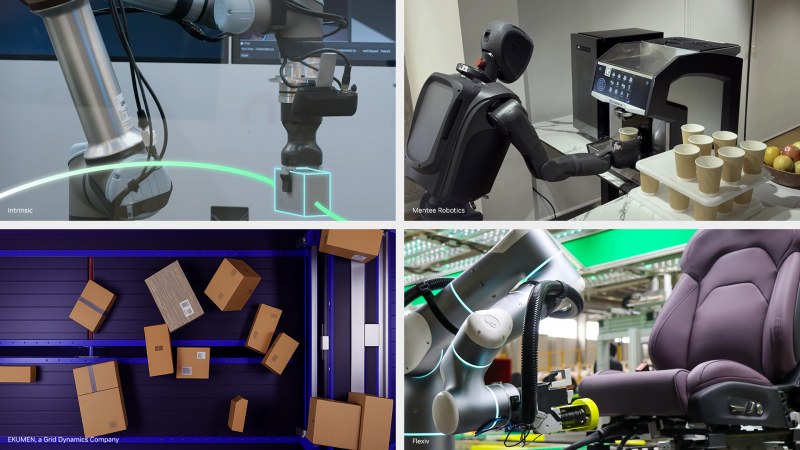
Intrinsic Core, NVIDIA FoundationPose ile kutudan çıktığı gibi nesne kaydı, takibi ve poz tahmini için yerleşik uyumluluk içeriyor. Intrinsic'e göre FoundationPose algı hattını kullanan çözüm, robotların parçaları dinamik olarak algılayıp işlemesini sağlarken katı, maliyetli fiziksel fikstürlere ve özel sistem entegrasyonuna olan ihtiyacı azaltıyor.
Seeed Studio, NVIDIA Isaac ROS'u reBot Arm ile birlikte kullanıyor. Entegrasyon, NVIDIA Jetson Thor üzerinde hızlandırılmış algılama, uzamsal anlama ve hareket planlamayı birleştiriyor.
Magna, NVIDIA Isaac ROS'u robotik algılama, senkronize veri toplama ve NVIDIA Isaac GR00T model dağıtımı için modüler, GPU hızlandırmalı bir temel olarak kullanıyor ve Isaac ROS'u Isaac Sim donanım-döngüde (HIL) testiyle eşleştiriyor. Magna'ya göre bu yaklaşım akıllı otomasyonu araştırmadan gerçek dünya üretim ve mobilitiye daha hızlı ve daha az riskle taşıyor.
Prefix.dev'in Pixi paket yönetim aracı, tekrarlanabilir robot geliştirme ortamları oluşturmayı kolaylaştırıyor; ROS'u NVIDIA CUDA platformuyla bir araya getiriyor. Foxglove ise web ve masaüstü araçları aracılığıyla canlı ROS uygulamalarının görselleştirilmesine ve hata ayıklamasına yardımcı oluyor. Foxglove araçları Isaac ROS eğitimlerine entegre edilmiş durumda ve 3D konular, nvblox mesh'leri ve rosbag'ler gibi verileri destekliyor.
Flexiv, Isaac ROS'u Rizon 4 uyarlanabilir robotuyla entegre ediyor. Ekumen, mevcut ROS ve Nav2 yığınları içinde GPU hızlandırmalı Isaac ROS paketlerini kullanıyor; hassas yanaşma, 3D engel algılama, görsel konumlandırma ve gerçek zamanlı hareket planlamayı iyileştirmeyi hedefliyor. Ekumen'e göre isaac_ros_cumotion, bir GPU üzerinde bir depo kolunun çarpışmasız yolunu yaklaşık 2 ila 5 milisaniyede haritalıyor.
Ouster, Stereolabs ZED stereo kameralarını NVIDIA Isaac ROS ile entegre ediyor. Bu entegrasyon, robotik uygulamalar için GPU hızlandırmalı algılama sunuyor ve gerçek zamanlı nesne algılama, haritalama ve navigasyon geliştirmeyi basitleştiriyor.
Robot üzerinde fiziksel AI yığını
NVIDIA Jetson, fiziksel AI yığınını kenarda gerçek zamanlı performansla çalıştırmak için ölçeklenebilir bir bilgi işlem platformudur. Isaac ROS 5.0, giriş seviyesi NVIDIA Jetson Orin Nano'dan yüksek performanslı Jetson Thor cihazlarına kadar ölçeklenebilir hesaplamayı destekliyor.
Mentee Robotics, MenteeBot insansı robotunun algılama ve AI omurgası olarak NVIDIA Isaac ROS'u kullanıyor. NVIDIA Jetson Orin ve Jetson Thor platformları arasında paylaşılan bir yazılım temeli, Mentee'nin mevcut robotlardan yeni nesil sistemlere inovasyonlarını genişletmesine yardımcı oluyor.
Universal Robots, NVIDIA Isaac ROS'u AI Accelerator yazılım geliştirme kitine dahil etti. Şirkete göre çözüm, entegratörlerin karmaşık robotik yazılımı sıfırdan geliştirmeden gelişmiş algılama ve hareket yeteneklerini daha hızlı dağıtmasına yardımcı oluyor. NVIDIA Jetson ile kenarda çalışan çözüm, robotların tam konumlandırılmamış parçalara uyum sağlamasına olanak tanıyor, maliyetli fikstürlere bağımlılığı azaltıyor ve üretim hücrelerini daha esnek hale getiriyor.
ROBOTIS, Isaac ROS'u AI Worker robotuna entegre ediyor ve alma, bırakma ve hizalama gibi görsel güdümlü manipülasyon görevleri için GPU hızlandırmalı nesne algılamayı kullanıyor. FieldAI, Jetson cihazlarında Isaac ROS'u entegre ediyor; robot temel modelleri tamamen robotlar üzerinde bulut bağlantısına ihtiyaç duymadan çalışabiliyor. Noble Machines ise endüstriyel uygulamalar için genel amaçlı robotların geliştirilmesini hızlandırmak üzere Jetson üzerinde NVIDIA Isaac ROS'u kullanıyor.
Erişilebilirlik
Isaac ROS 5.0 şu anda mevcut, ücretsiz ve açık kaynaklıdır.